Team Lead / System Engineer
Василий
Архитектура системы, интеграция программной и аппаратной частей, LinuxCNC, оборудование и технические решения.
Присоединяйся к студенческой инженерной команде URFUPRO в рамках проектного практикума образовательной программы. Вместе разрабатываем реальные программно-аппаратные системы и работаем с настоящим оборудованием.
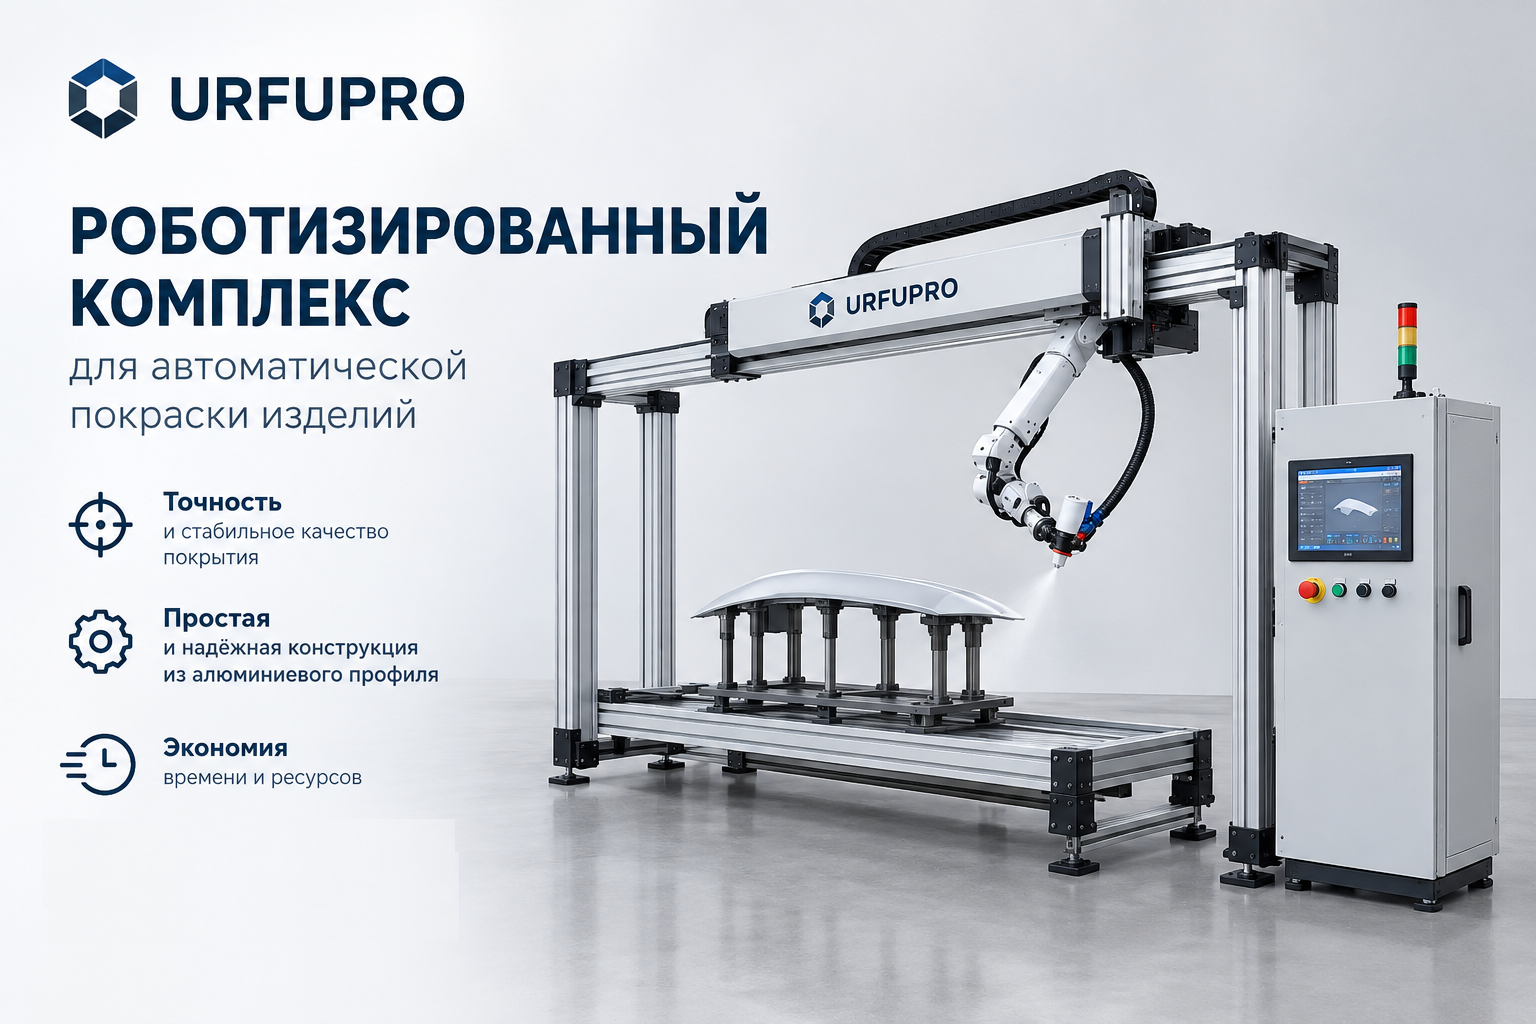
Мы набираем студентов в команду URFUPRO для совместной работы над реальными инженерными проектами. Ты работаешь в команде над своей частью системы, развиваешь профессиональные навыки и получаешь практический опыт разработки настоящего проекта.
URFUPRO — студенческая инженерная команда. В рамках проектного практикума мы объединяем студентов разных направлений и вместе разрабатываем реальные программно-аппаратные системы.
Архитектура системы, интеграция программной и аппаратной частей, LinuxCNC, оборудование и технические решения.
Машинное зрение, сканирование, обработка геометрии и построение цифровой 3D-модели детали.
Требования, сценарии, тестирование, интеграционные проверки и документация.
В проекте есть разные направления — от программирования и интерфейсов до машинного зрения и робототехники. Можно подключиться к конкретной части системы и развиваться вместе с командой.
Кинематика, приводы, дополнительные оси, управление и интеграция оборудования.
Камеры, распознавание, геометрия объектов и подготовка данных для дальнейшей обработки.
Преобразование геометрии и технологических параметров в траекторию движения инструмента.
Приложения, интерфейсы, интеграция модулей и работа с данными.
Исследуем архитектуру ROS 2 и возможность использования готовых робототехнических пакетов.
Реальный стенд, сервоприводы, исполнительные механизмы и интеграция software + hardware.
За предыдущие семестры команда реализовала ряд проектов в рамках проектного практикума. Все проекты были успешно защищены и получили максимальную оценку — 100 баллов.
Однопользовательская игра со встроенным C# компилятором. Жанр - квест с обучением 3D с управлением от 3-го лица. Сюжет: Устранить сбой на фабрике роботов. Для этого необходимо пройти по всем локациям путем решения задач и тестов, попутно изучая теоретический материал.
▶ Смотреть видео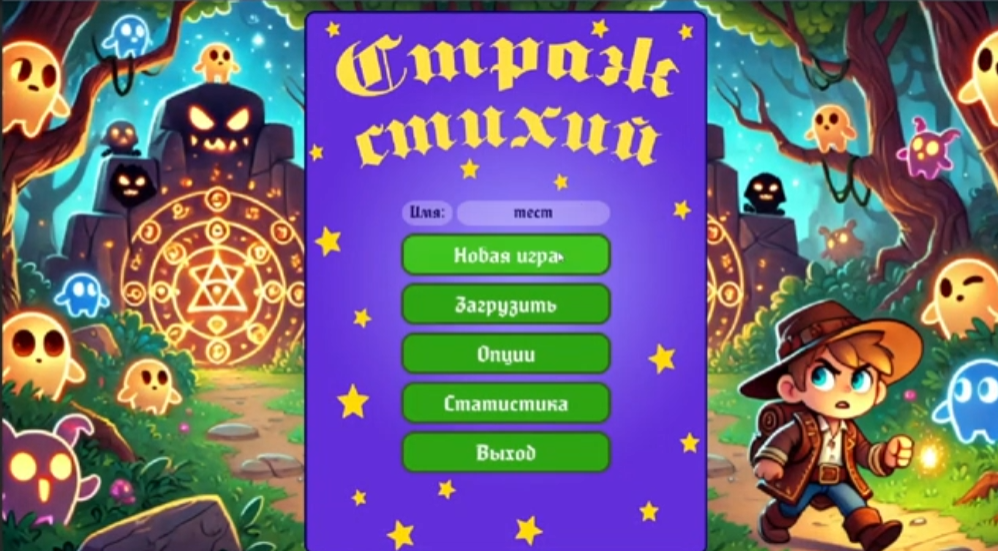
“Страж стихий” - игра в жанре фэнтези-квест, приключение: прохождение головоломок в окружении волшебного мира в средневековом стиле. В игре запланировано 2 уровня. На каждом уровне несколько локаций, сюжетных историй и головоломок.
▶ Смотреть видео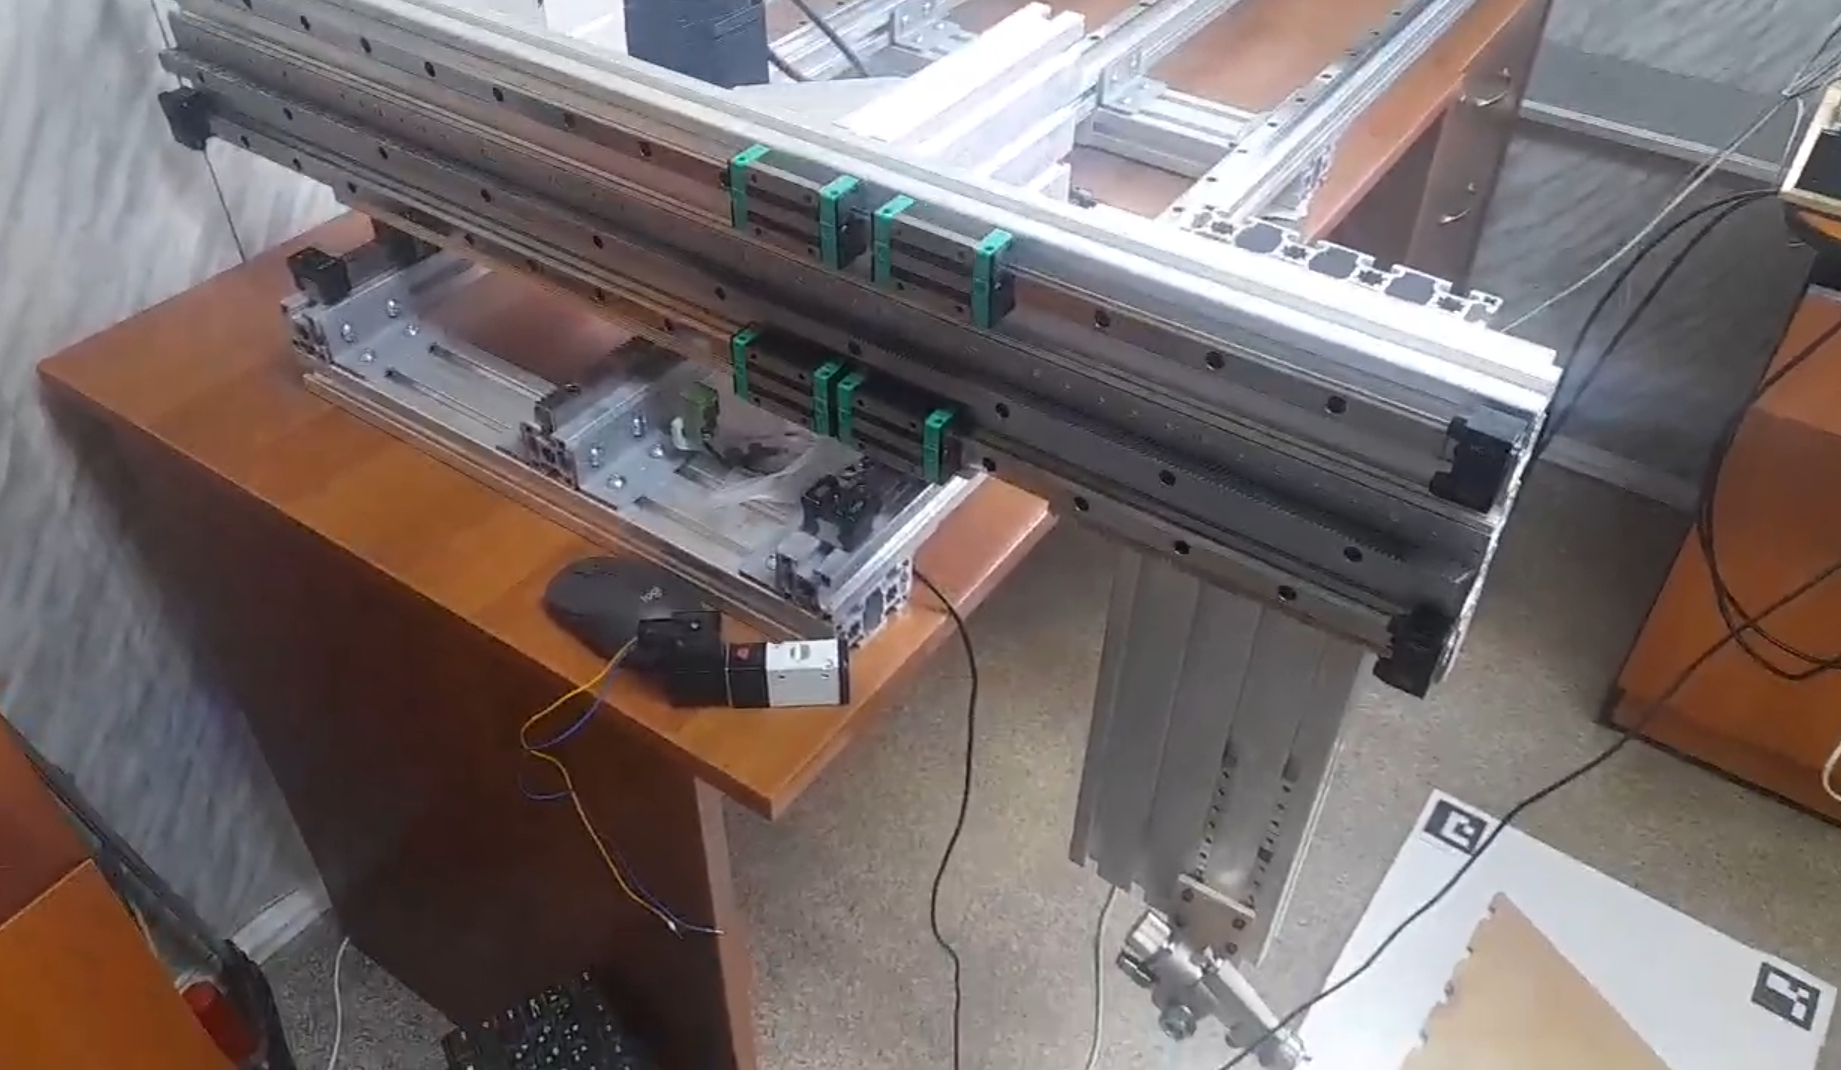
Автономный роботизированный комплекс (БАЗОВАЯ ВЕРСИЯ) для интеллектуальной окраски сложных поверхностей на базе технологий машинного зрения и автоматической генерации траекторий
▶ Смотреть видеоGPaint — проект, в который сейчас набираются студенты в рамках проектного практикума.
GPaint — автономный роботизированный комплекс для интеллектуальной окраски сложных поверхностей на базе машинного зрения и автоматической генерации траекторий.
Это не проект с нуля. Уже создана базовая рабочая версия: экспериментальный стенд, LinuxCNC, машинное зрение, обработка геометрии, базовая генерация траектории, движение и тестовая окраска.
Пользовательский сценарий, 3D-реконструкцию, CAM, многоосевую кинематику, EtherCAT и исследование архитектуры ROS 2.
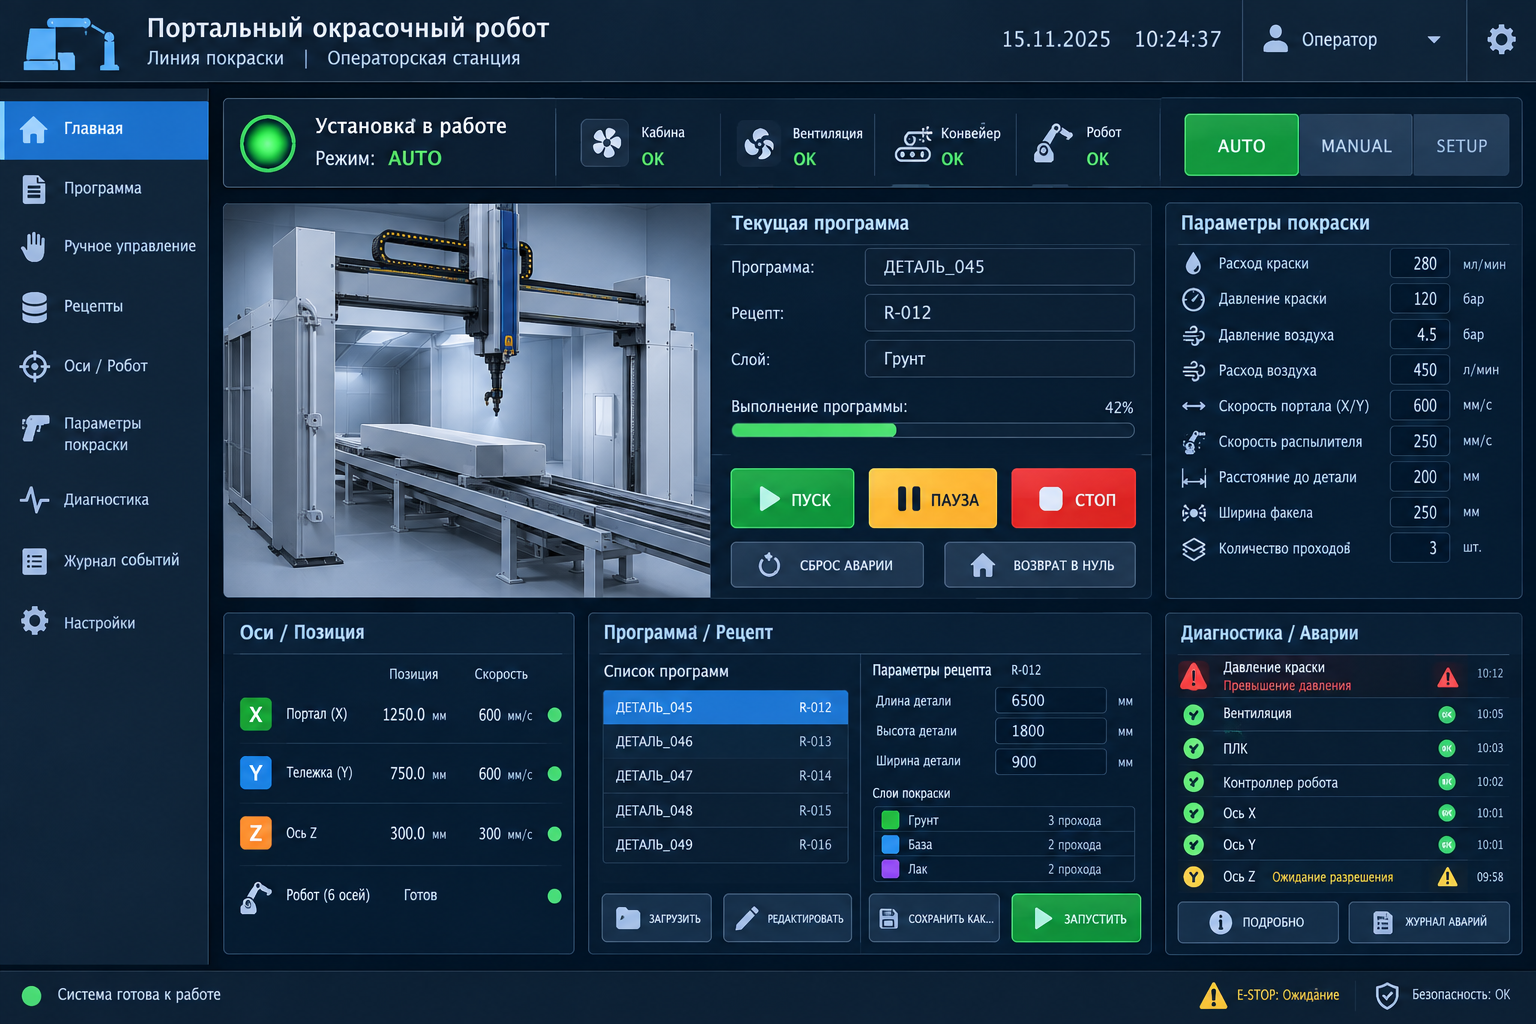
Камера получает данные о детали.
Формируется цифровая 3D-модель.
Пользователь выбирает поверхность обработки.
Задаются технологические параметры.
Траектория рассчитывается и проверяется.
Робот выполняет обработку.
3D-интерфейс, выбор поверхностей, технологические параметры, визуализация и проверка траектории, взаимодействие с Geometry/CAM.
Дополнительные оси, EtherCAT,
кинематика, LinuxCNC, приводы
и интеграция системы. Общее программирование системы.
Знание ROS 2 желательно.
Мы ищем студентов, которые хотят участвовать в разработке GPaint в рамках образовательной программы.
Не обязательно уже быть экспертом в робототехнике. В проекте есть разные направления и задачи — от интерфейсов и программирования до робототехники и интеграции с реальным оборудованием.
Связаться с командой в VK